Reka Bentuk Pengaturcaraan
What this chapter coversMatlamat bab ini
- Saya boleh menyatakan kepentingan robot dan menyebut empat elemen sistem robotik, iaitu kawalan, kuasa, sensor dan pergerakan (6.5.1, 6.5.2)
- Saya boleh menerangkan fungsi setiap elemen sistem robotik dan menjelaskan pemasangan perkakasan pada badan robot (6.5.2, 6.5.3)
- Saya boleh melakar sekurang-kurangnya dua idea reka bentuk robot penjaga air tanaman, menilai dan menambah baik lakaran (6.5.4, 6.5.5)
- Saya boleh menghasilkan carta alir dan atur cara dalam Editor MakeCode untuk robot (6.5.6, 6.5.7)
- Saya boleh membina robot dengan alatan dan bahan yang sesuai secara selamat, menyambung dan memasang perkakasan (6.5.8)
- Saya boleh memindahkan atur cara ke papan mikropengawal dan menguji kefungsian robot (6.5.9)
- Saya boleh membuat rumusan dan membentangkan produk robot yang dibina (6.5.10)
Dalam unit ini kamu membina sebuah robot penjaga air tanaman. Robot itu mengesan sama ada air di dalam takung tanaman sudah kering. Jika kering, paparan LED menunjukkan ikon X, pembaz berbunyi dan tangan robot bergerak sebagai peringatan. Kamu merancang, melakar, melukis carta alir, menulis atur cara, membina, menguji dan membentangkan robot itu. Buku teks membuka unit dengan murid yang menguji atur cara pada robot dan guru mengajak kamu membezakan memuat turun dengan memuat naik atur cara (ms. 23).
Buku teks tidak mempunyai bahagian Jawapan. Pembinaan robot ialah kerja amali dan tidak dinilai di atas kertas, jadi soalan di laman ini bertanya tentang langkah, bahan, alatan, keselamatan dan lakaran.
1Pengenalan asas sistem robotik
Bidang robotik membawa kemajuan besar dalam kehidupan manusia. Penggunaan robot dapat dilihat dalam empat industri:
| Industri (ms. 24 dan 42) | Contoh daripada buku |
|---|---|
| Automotif | Robot memasang komponen automotif |
| Pertanian | Robot membantu kerja pertanian |
| Makanan | Robot membantu kerja dalam industri makanan |
| Elektronik | Robot membantu kerja dalam industri elektronik |
Robot boleh melaksanakan tugas yang sukar dan berisiko tinggi kepada manusia. Kotak Jejak TMK meminta kamu mencari maklumat tentang robot yang membuat tugas seperti eksplorasi angkasa lepas atau planet. Dalam Medan Aktiviti kamu membuat satu koleksi gambar robot atau produk yang mempunyai elemen robotik, kemudian memamerkannya di dalam kelas (ms. 24). Buku juga bertanya sama ada robot mampu menandingi kecekapan manusia melakukan kerja. Buku tidak memberi jawapan; kamu memberi pendapat dan sebabnya.
2Elemen sistem robotik
Asas sistem robotik mempunyai empat elemen: kawalan, kuasa, sensor dan pergerakan (ms. 25).
| Elemen | Fungsi menurut buku | Contoh |
|---|---|---|
| Kawalan (ms. 25) | Menghasilkan sesuatu tindakan seperti pergerakan mekanikal, mengeluarkan bunyi atau memancarkan cahaya, berdasarkan pengaturcaraan yang ditetapkan pada papan mikropengawal | Papan mikropengawal |
| Kuasa (ms. 25) | Membekalkan kuasa elektrik supaya robot dapat beroperasi sepenuhnya | Bateri, panel solar |
| Sensor (ms. 26) | Peranti yang mengesan perubahan pada persekitaran seperti cahaya, haba, tekanan, kelembapan dan jarak | Sensor ultrasonik |
| Pergerakan (ms. 26) | Membolehkan robot melakukan pelbagai gerakan mengikut fungsi atau kerja yang ditetapkan | Sendi lengan robot, motor |
Sensor ultrasonik
Semua perubahan input yang dikesan oleh sensor dihantar kepada mikropengawal untuk diproses dan ditukarkan kepada output yang dikehendaki, seperti pergerakan. Sensor ultrasonik mengesan kedudukan objek dalam jarak tertentu dari sensor. Isyarat dihantar kepada mikropengawal untuk membunyikan penggera, menghidupkan lampu dan sebagainya.
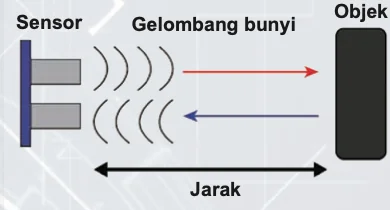
Rajah daripada buku teks Reka Bentuk dan Teknologi Tahun 6 SK, m.s. 26.
Pergerakan: pneumatik dan hidraulik
Lengan robot bergerak mengikut darjah kebebasan atau paksi gerakan yang ada pada sesuatu sendi.
Tunjuk jawapanSembunyi jawapan
3Pemasangan perkakasan pada robot
Robot yang dibina perlu dipasang dengan perkakasan yang sesuai. Biasanya perkakasan itu mempunyai elemen kawalan, kuasa, pergerakan dan sensor. Pemasangan dibuat pada bahagian yang berbeza mengikut pergerakan robot (ms. 27).
| Perkakasan | Elemen | Tempat pemasangan dan sebabnya (ms. 27) |
|---|---|---|
| Bateri | Kuasa | Pada tempat yang mudah untuk menggantikan bateri |
| Papan mikropengawal | Kawalan | Pada kedudukan yang memudahkan pemasangan |
| Sensor ultrasonik | Sensor | Pada bahagian hadapan, untuk mengesan halangan dari jarak tertentu |
| Motor arus terus | Pergerakan | Pada bahagian bawah, supaya robot bergerak ke hadapan atau ke belakang |
| Motor servo | Pergerakan | Pada bahagian yang memerlukan pergerakan pada sudut tertentu |
Kita juga boleh membina sistem robotik sendiri menggunakan perkakasan, reka bentuk, fungsi dan pengaturcaraan yang kita inginkan.
4Melakar, menilai dan menambah baik reka bentuk
Mencari masalah dan menjana idea
Aiman melihat tanaman di dalam takung sudah layu kerana airnya telah kering. Adiknya, Sofea, tidak tahu bila hendak menambah air. Mereka mencadangkan sistem robotik yang mengesan kandungan air di dalam takung tanaman (ms. 28). Menjana idea itu penting. Murid mesti melakarkan sekurang-kurangnya dua lakaran idea (Nota Guru, ms. 29).
| Lakaran (ms. 29) | Sensor | Pergerakan atau bunyi | Kawalan |
|---|---|---|---|
| Idea 1 | Paku, mengesan air | Motor servo menggerakkan bendera pada sudut tertentu apabila air kering | Papan mikropengawal; LED menunjukkan ikon X apabila air kering |
| Idea 2 | Paku, mengesan air | Motor servo menggerakkan kepala robot pada sudut tertentu apabila air kering | Papan mikropengawal; LED menunjukkan ikon X |
| Idea 3 | Paku, mengesan air | Pembaz berbunyi apabila air kering | Papan mikropengawal; LED menunjukkan ikon X |
Lakaran yang baik menunjukkan nama bahagian dan ukuran (contohnya 18 cm dan 7 cm pada lakaran idea 3).
Menilai dan menambah baik (ms. 30)
Berdasarkan penilaian, Lakaran Idea 3 dipilih sebagai lakaran yang terbaik. Lakaran itu dinilai semula dengan jadual yang menyemak empat elemen reka bentuk (rupa, bentuk, saiz, ruang) bagi setiap elemen sistem robotik. Kita boleh mengubah, mengekalkan atau membuang bahagian lakaran.
Hasil jadual: sensor, kuasa dan kawalan dinilai sesuai bagi keempat-empat elemen reka bentuk. Pergerakan tidak sesuai kerana robot tidak mempunyai tangan dan motor servo. Catatan penambahbaikan: tambahkan tangan di bahagian tepi robot dan tambahkan motor servo; motor servo itu mempunyai saiz yang sesuai dan ruang di bahagian tepi robot mencukupi.
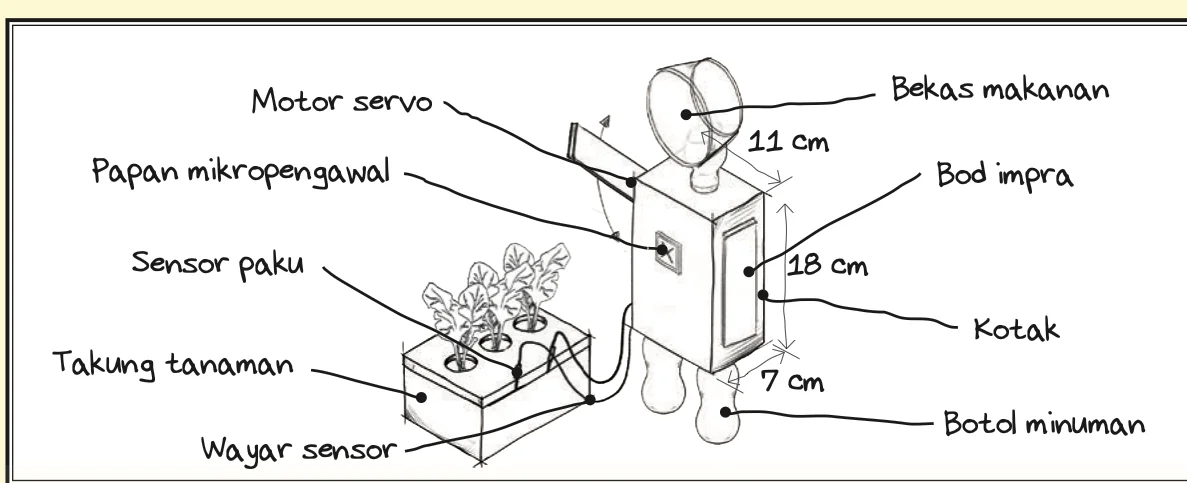
Rajah daripada buku teks Reka Bentuk dan Teknologi Tahun 6 SK, m.s. 31.
Tunjuk jawapanSembunyi jawapan
5Carta alir dan atur cara
Carta alir struktur kawalan ulangan (ms. 31)
Aiman memikirkan satu sistem yang sentiasa mengesan kandungan air di dalam takung. Jika air masih penuh, paparan LED menunjukkan ikon ✓. Jika air telah kering, LED menunjukkan ikon X, tangan robot bergerak dan pembaz berbunyi sebagai peringatan. Sistem ini berfungsi secara automatik. Kerana pengesanan berulang-ulang, ini ialah struktur kawalan ulangan.
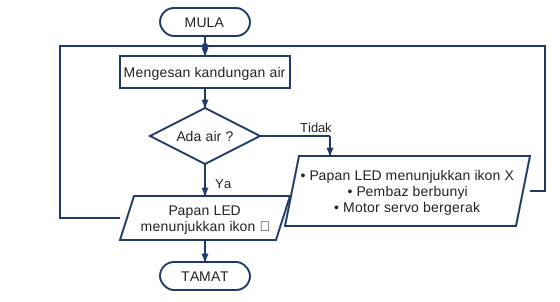
Nota Guru (ms. 31) meminta kamu menulis pseudokod dan carta alir struktur kawalan pilihan daripada situasi yang sama. Pseudokod di bawah ialah contoh tambahan, tiada dalam buku:
1Ulang sentiasa
2  Jika ada air
3    Paparan LED tunjuk ikon betul
4  Jika tidak
5    Paparan LED tunjuk ikon X
6    Pembaz berbunyi
7    Motor servo bergerak
Atur cara dalam Editor MakeCode (ms. 32-34)
Atur cara dibina daripada blok dalam Blocks Palette dan disusun di Scripts Area.
| Langkah | Blok fungsi dan tindakan |
|---|---|
| 1 | Klik New Project, taip nama projek, klik Create |
| 2 | Fungsi Basic: show icon dimasukkan ke dalam on start; pilih ikon senyum |
| 3 | Fungsi Basic: forever diletakkan di sebelah on start |
| 4 | Fungsi Logic: if then, else dimasukkan ke dalam forever |
| 5 | Fungsi Input: pin [P0] is pressed dimasukkan ke dalam if; tukar P0 kepada P1 |
| 6 | Fungsi Basic: show icon dimasukkan ke dalam if, pilih ikon betul (✓) |
| 7 | Duplicate show icon, letak di bawah else, tukar kepada ikon X |
| 8 | Fungsi Music: play tone [Middle C] untuk 2 beat, di bawah show icon X |
| 9 | Advanced, Extensions, servo: set servo [P2] angle to 180°, di bawah play tone |
| 10 | Fungsi Basic: pause (ms) 1000 (1 saat) di bawah set servo 180° |
| 11 | Duplicate set servo, letak di bawah pause, tukar sudut kepada 0° |
| 12 | Duplicate pause 1000, letak di bawah set servo 0° |
| 13 | Klik Save untuk menyimpan fail atur cara |
Imbas Saya di halaman ini membawa kamu ke laman Editor MakeCode dan pengaturcaraan menggunakan mBlock (ms. 32, 34).
6Membina robot penjaga air tanaman
Alatan dan bahan (ms. 35)
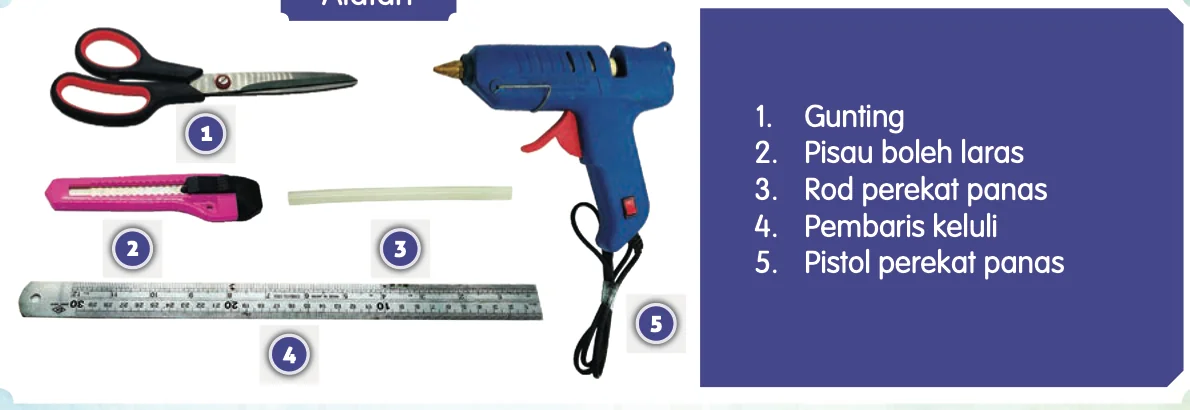
Rajah daripada buku teks Reka Bentuk dan Teknologi Tahun 6 SK, m.s. 35.
| Alatan (5) | Bahan (12) |
|---|---|
| Gunting; pisau boleh laras; rod perekat panas; pembaris keluli; pistol perekat panas | Kotak; botol minuman; bekas makanan; bod impra; papan mikropengawal; pembaz; motor servo; bateri; paku; kabel USB; pemegang bateri bersuis; klip buaya |
Murid digalakkan menggunakan bahan kitar semula. Murid boleh menggunakan kotak yang sudah siap atau membuat kotak sendiri. Kabel USB mempunyai pelbagai jenis (Tahukah Kamu?, ms. 35).
Bahagian A: membina badan robot (ms. 36)
- Ukur, tanda dan potong kotak pada bahagian A, B, C, D, E dan F: A paparan LED mikropengawal, B pembaz, C motor servo, D pemegang bateri bersuis, E sambungan kabel USB, F sambungan wayar sensor.
- Potong botol untuk dijadikan leher robot.
- Lekatkan botol yang dipotong pada sisi bekas makanan untuk dijadikan kepala robot.
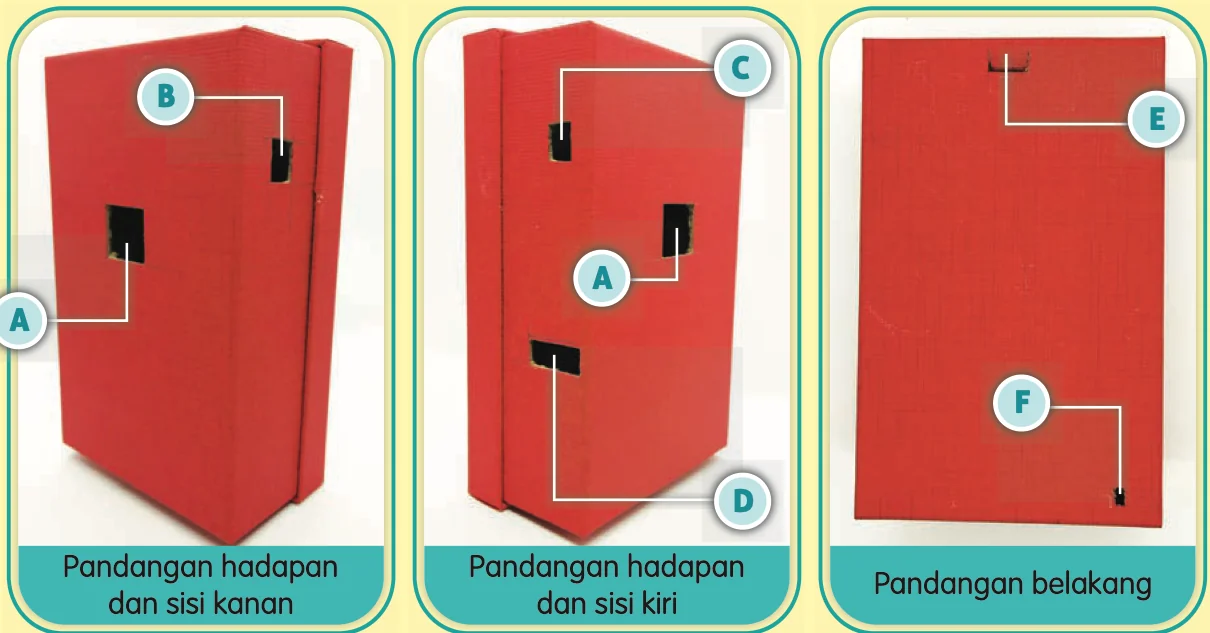
Rajah daripada buku teks Reka Bentuk dan Teknologi Tahun 6 SK, m.s. 36.
Bahagian B: menyambungkan perkakasan (ms. 37-39)
- Sambungkan motor servo, pembaz dan paku dengan klip buaya terlebih dahulu sebelum menyambung ke papan mikropengawal.
- Pasang papan mikropengawal pada badan robot. Papan tidak boleh dilekatkan terlalu rapat dengan dasar kotak supaya (a) udara mengalir dengan baik dan papan tidak panas, dan (b) klip buaya mudah dipasang.
- Sambungkan kabel USB ke papan mikropengawal. Masukkan kabel ke lubang E dan wayar sensor ke lubang F.
- Lengkapkan badan robot dengan kepala dan kaki. Potong bod impra untuk tangan robot dan lekatkan pada B dan C. Tangan kanan mesti dilekatkan dengan betul pada motor servo. Tangan kiri ditebuk lubang di bahagian atas supaya bunyi pembaz tidak terhalang.
| Perkakasan (ms. 38) | Cara menyambung dan memasang |
|---|---|
| Pemegang bateri | Lekatkan pada kedudukan D, sambungkan wayar ke soket papan mikropengawal |
| Motor servo | Wayar hitam ke pin bumi (GND), wayar merah ke pin kuasa 3V, wayar hijau ke pin 2; lekatkan pada kedudukan C |
| Sensor (paku) | Klip buaya dari paku ke pin 0 dan pin 1 |
| Pembaz | Kaki positif (merah) ke pin 0, kaki negatif (hitam) ke pin GND; lekatkan pada kedudukan B |
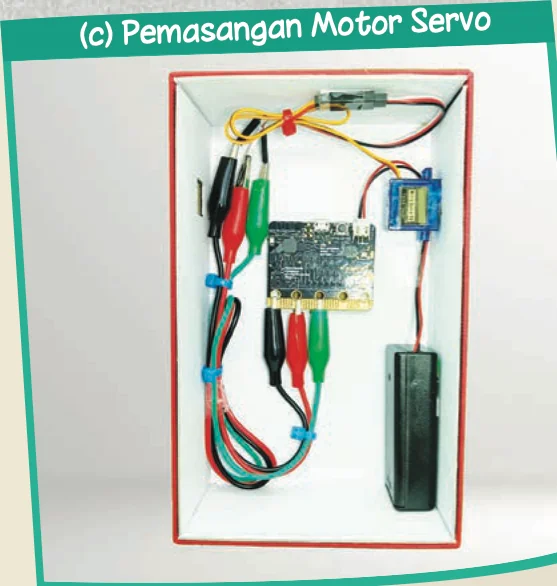
Rajah daripada buku teks Reka Bentuk dan Teknologi Tahun 6 SK, m.s. 38.
Selain paku, logam lain juga boleh menjadi konduktor elektrik untuk dijadikan sensor (Tahukah Kamu?, ms. 37). Nota Guru: susun wayar di dalam kotak dengan kemas dan murid boleh menguji litar sebelum menyambung dan memasang perkakasan.
7Memindahkan atur cara dan menguji robot
Bahagian C: memindahkan atur cara (ms. 40)
- Sambungkan kabel USB dari robot ke port USB pada komputer.
- Klik Download untuk menyimpan fail .hex. Tarik fail itu masuk ke dalam fail mikropengawal. Lampu pada papan mikropengawal akan berkelip. Tunggu hingga muat turun selesai.
Menguji kefungsian (ms. 41)
| Langkah ujian | Hasil yang betul |
|---|---|
| 1. Hidupkan suis pada robot | Paparan LED menunjukkan ikon X, pembaz berbunyi, tangan robot bergerak |
| 2. Masukkan sensor (paku) ke dalam air | Paparan LED menunjukkan ikon ✓, pembaz dan tangan robot berhenti |
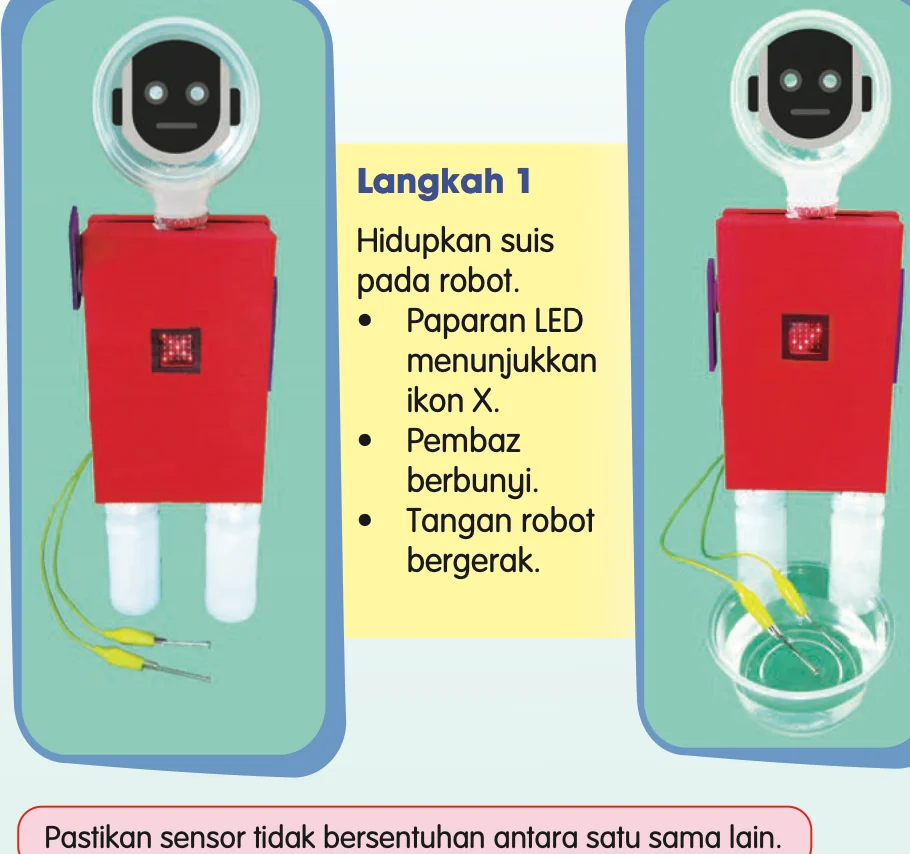
Rajah daripada buku teks Reka Bentuk dan Teknologi Tahun 6 SK, m.s. 41.
8Rumusan dan pembentangan
| Perkara (ms. 42) | Rumusan |
|---|---|
| Kepentingan sistem robotik | Penting dalam kehidupan manusia; robot membantu kerja sukar dalam industri automotif, pertanian, makanan dan elektronik |
| Elemen sistem robotik | Sensor, kuasa, kawalan dan pergerakan |
| Pengaturcaraan | Robot memerlukan pengaturcaraan untuk melakukan sesuatu kerja |
| Sistem robotik | Semua orang boleh menghasilkan produk robot sendiri untuk membantu tugasan harian, contohnya robot pembersih vakum |
Aktiviti PAK-21 (ms. 42): cari maklumat tentang sistem pengesan hujan, buat atur cara menggunakan perisian pilihan untuk dipindahkan pada robot pengesan hujan, dan bina robot itu dengan sistem robotik yang sesuai menggunakan bahan di persekitaran.
Membuat pembentangan (ms. 43)
Pembentangan boleh dibuat secara lisan atau persembahan multimedia. Maklumat yang perlu ada:
- Nama produk.
- Elemen sistem robotik pada produk.
- Fungsi produk.
- Penerangan lakaran bermaklumat yang dipilih.
- Langkah pemasangan perkakasan.
- Kelebihan produk.
- Kesesuaian tempat atau lokasi untuk menggunakan produk.
Cara membentangkan termasuk Jalan Galeri, Tiga Lilau Satu Tetap dan persembahan multimedia. Pembentangan melatih kemahiran komunikasi dan keyakinan diri.